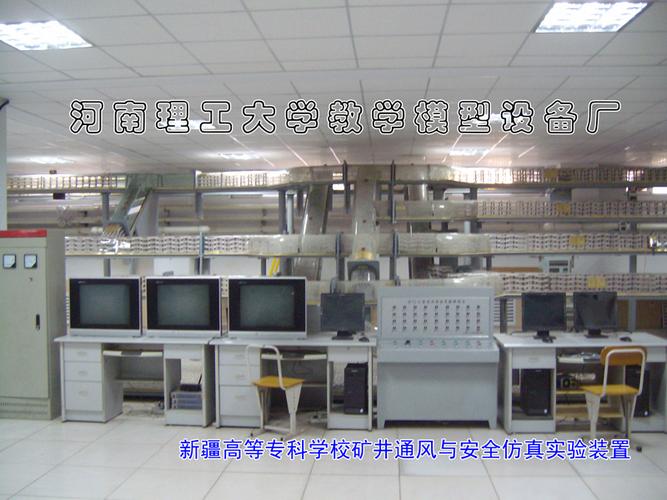
瓴乐STM32桌面教学机器人 开源C语言运动控制算法与教学设备开发实践
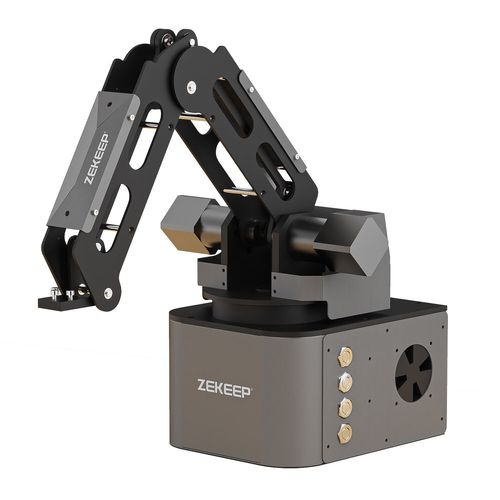
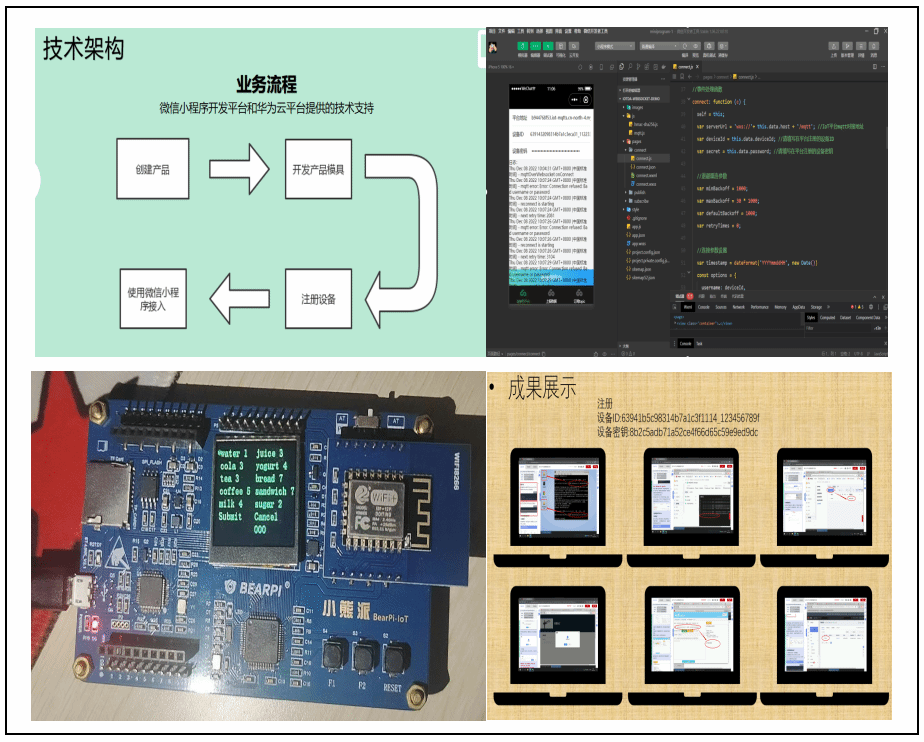
随着机器人技术和嵌入式系统的高速发展,桌面教学机器人已成为高校和培训机构进行工程实践教学的重要平台。瓴乐(LingLe)推出的基于STM32的桌面教学机器人,以其开源C语言运动控制算法为核心,为机器人研发教学和教学设备开发提供了完整的解决方案。本文将深入介绍该机器人的系统架构、运动控制算法实现、开源代码要点以及其在教学中的应用价值。\n\n## 一、系统架构概述\n\n瓴乐桌面教学机器人以STM32F4系列微控制器为主控核心,搭载直流减速电机、编码器、多种传感器(如红外、超声波、陀螺仪)以及蓝牙/Wi-Fi通信模块。机器人采用两轮差速驱动结构,通过PWM信号控制电机转速,利用编码器反馈实现闭环控制。整个系统分为硬件层、驱动层、算法层和应用层,所有代码均以C语言编写并开源,便于学生理解和二次开发。\n\n## 二、开源运动控制算法代码解析\n\n运动控制算法是机器人的灵魂。瓴乐开源代码中主要包含以下关键模块:\n\n1. PID速度控制:针对每个电机,采用增量式PID算法调节PWM占空比,使电机实际转速快速跟踪设定值。代码中定义了PID结构体,包含Kp、Ki、Kd参数以及积分限幅,确保系统稳定。\n `c\ntypedef struct {\n float Kp, Ki, Kd;\n float preverror;\n float integral;\n} PID;\n\nfloat PIDCompute(PID pid, float setpoint, float measured) {\n float error = setpoint - measured;\n pid->integral += error;\n // 积分抗饱和\n if (pid->integral > INTEGRAL_LIMIT) pid->integral = INTEGRAL_LIMIT;\n else if (pid->integral < -INTEGRAL_LIMIT) pid->integral = -INTEGRAL_LIMIT;\n float derivative = error - pid->prev_error;\n float output = pid->Kp error + pid->Ki pid->integral + pid->Kd derivative;\n pid->preverror = error;\n return output;\n}\n`\n\n2. 差速运动学模型:根据目标线速度v和角速度ω,计算左右轮的目标转速。公式为:\n `\n vleft = v - ω L / 2;\n v_right = v + ω L / 2;\n `\n 其中L为轮距。代码通过逆运动学解算,将机器人整体运动指令分解为两个电机的独立控制量。\n\n3. 里程计与位姿估计:利用编码器脉冲数计算左右轮实际位移,结合运动学模型推算出机器人的位置(x, y)和朝向θ,为上层导航提供反馈。\n\n4. 运动控制任务调度:基于STM32的定时器中断,以固定周期(如10ms)执行速度采样、PID计算和PWM更新,确保实时性。代码采用模块化设计,任务间通过全局变量或消息队列通信。\n\n这些算法代码均以开源形式发布在GitHub等平台,配有详细注释和文档,方便学生逐行分析、修改参数并观察机器人行为变化。\n\n## 三、机器人研发教学中的应用\n\n瓴乐桌面教学机器人将理论与实践紧密结合,适用于以下教学环节:\n\n- 嵌入式编程基础:学生可学习STM32的GPIO、定时器、PWM、串口、编码器接口等外设编程。\n- 控制算法实践:通过调节PID参数,直观感受超调、振荡与稳态误差,深入理解闭环控制。\n- 传感器融合:利用陀螺仪和编码器数据实现更精确的位姿估计,引入卡尔曼滤波等算法。\n- 路径规划与导航:在开源代码基础上,学生可自行添加循迹、避障、SLAM等高级功能。\n- 团队项目开发:以机器人为载体,开展课程设计、毕业设计或竞赛项目,培养工程协作能力。\n\n## 四、教学设备开发建议\n\n对于希望基于瓴乐机器人开发定制教学设备的机构,建议关注以下几点:\n\n1. 模块化硬件设计:将主控、电机驱动、传感器等做成独立模块,便于替换和扩展。\n2. 丰富的接口预留:提供多余的UART、I2C、SPI接口,支持学生接入自定义传感器或执行器。\n3. 配套教材与实验指导:编写从基础到进阶的实验手册,每个实验对应开源代码中的具体模块。\n4. 可视化调试工具:开发上位机软件,实时显示机器人状态、PID曲线和传感器数据,加速调试过程。\n5. 社区与持续更新:建立开源社区,鼓励教师和学生分享改进代码和教学案例,形成生态。\n\n## 五、\n\n瓴乐STM32桌面教学机器人凭借其开源的C语言运动控制算法、完整的硬件设计和丰富的教学资源,为机器人研发教学和教学设备开发提供了优质平台。通过深入剖析其代码和算法,学生不仅能够掌握嵌入式开发技能,还能理解机器人运动控制的精髓。随着更多教育者的参与和贡献,这一平台将持续演进,助力培养更多创新型工程人才。
如若转载,请注明出处:http://www.linge-edu.com/product/46.html
更新时间:2026-09-28 16:40:18